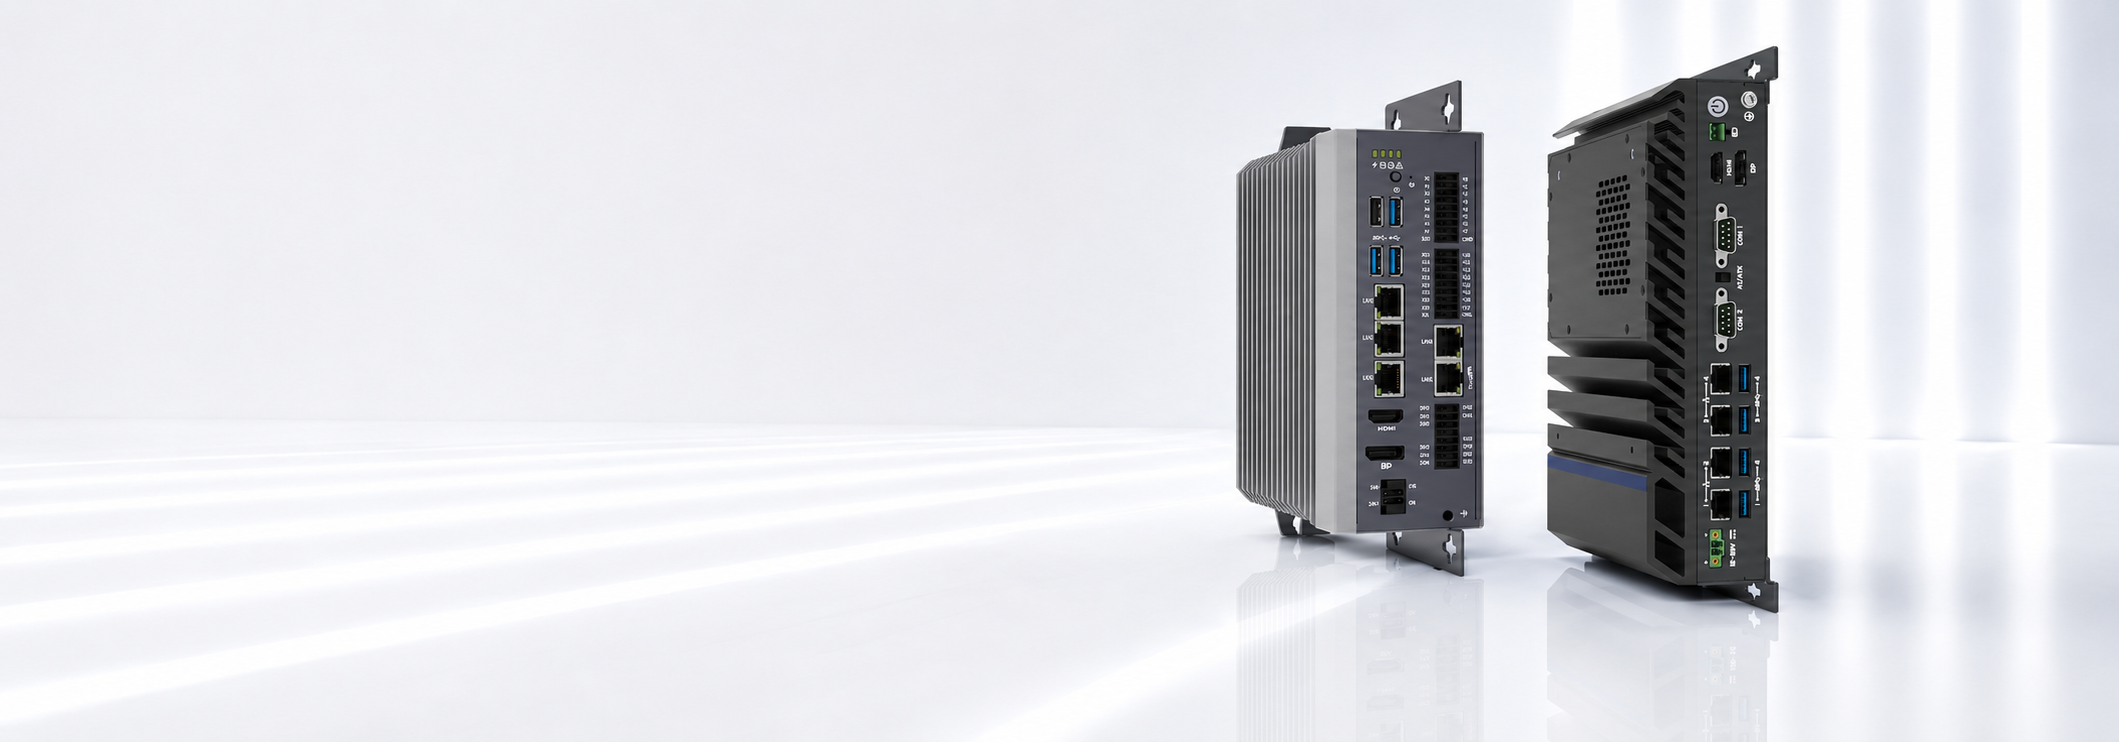
Контроллер движения серии X7000
Контроллер X7000 — это высокопроизводительный контроллер движения на базе промышленного ПК (IPC), поддерживающий до 256 сервоприводов EtherCAT. Соответствует стандарту IEC 61131-3 и поддерживает пять стандартных языков программирования PLCopen. Минимальный цикл сканирования ПЛК составляет 250 мкс, обеспечивая высокую производительность в реальном времени при управлении джиттером в пределах ±10 мкс.
Особенности продукции
- Поддерживает пять стандартных языков программирования PLCopen: LD, ST, FBD, SFC и IL, соответствует IEC 61131-3
- Встроенное программное обеспечение позволяет легко выполнять программирование без дополнительного компьютера
- Автоматическое определение переменных функциональных блоков лестничной логики повышает эффективность программирования
- Структурированный текст поддерживает автоматический поиск и подсказки переменных для быстрого программирования
- Поддерживает главный EtherCAT с количеством до 256 технологических или сервоприводных осей
- Цикл сканирования ПЛК до 250 мкс, джиттер менее 10 мкс, высокая производительность в реальном времени
- Поддерживает связь Modbus-TCP, OPC UA и UDP
- Помимо базовых функций ПЛК, поддерживает управление положением, скоростью и моментом одной оси, а также многокоординатную электронную синхронизацию передач и кулачков
- Поддерживает функции групп осей: пространственное движение точка-точка, линейную и круговую интерполяцию, синхронизацию ведущей/ведомой оси портала и управление ориентацией
Модель и описание
| Код заказа | Описание |
|---|---|
| X7030-EC-32-S | Крупный контроллер движения с поддержкой EtherCAT, Motion, функций групп осей и встроенного ввода/вывода |
| X7050-EC-00-S | Высокопроизводительный контроллер движения с поддержкой EtherCAT, Motion и функций групп осей |

